
长城汽车:联合高校发布开源 SPVC 框架 攻克驾驶仿真渲染伪影难题,筑牢智能驾驶仿真技术底座
时间:2026-09-16 来源:汽车供应商网 作者:资讯部
【汽车供应商网】近期,长城汽车联合香港科技大学、清华大学等多所高校科研团队,对外公布最新开源研究成果 SPVC。该成果针对 3D 驾驶场景渲染存在的各类伪影缺陷,提出结构化全景视频修复方案,推动数字仿真场景实现更高稳定性、可控性,进一步拉近仿真虚拟环境与真实道路的差距。
项目相关开源资源
项目主页:https://li00147.github.io/SPVC-Project-Page/
开源代码:https://github.com/Li00147/SPVC
仿真渲染存短板,伪影问题制约智能驾驶算法验证
SPVC 四大核心设计,一体化实现驾驶场景视频修复
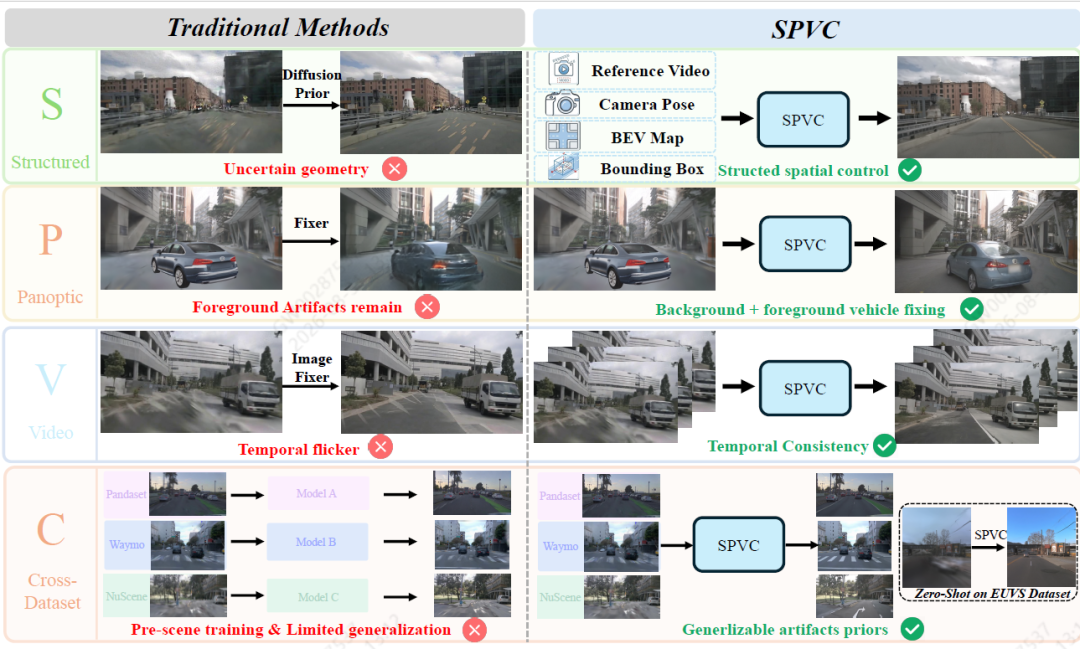
SPVC 全称为 *Structured and Panoptic Video Fixing for Cross‑Dataset Driving Scene Rendering*,即面向驾驶场景跨数据集的结构化与全景视频渲染修复框架。不同于针对单一缺陷碎片化优化的传统思路,SPVC 确立四大核心设计目标,一套框架覆盖多类修复任务。
结构化修复:引入空间约束,减少无效幻觉生成
将相机位姿、3D 包围框、高精地图作为显式空间条件约束修复流程,限定画面生成逻辑,抑制不符合现实物理规则的随机生成内容。
全景式修复:前景背景一并修正,消除修复盲区
同步处理背景道路、建筑、交通标识的渲染畸变,同时修复新增虚拟车辆带来的外观失真、前后景错位问题,实现全场景伪影统一校正。
视频级修复:利用时序信息,保障视频连贯顺滑
以完整驾驶视频序列作为处理对象,而非独立逐帧修复,借助帧间时序线索抑制画面闪烁,保障动态视角下视频时序一致性。
跨数据集修复:单模型多场景适配,提升通用能力
基于多套公开及自研驾驶数据集开展训练,同一个网络模型可适配不同来源的道路场景,无需为每套数据集单独定制修复模型。
简言之,SPVC 如同智能驾驶仿真场景的 “专业修复引擎”,能够修复视角变化带来的画面模糊、优化虚拟物体接入效果,并且可跨数据集稳定工作。
从场景构建到可靠性保障,夯实智能仿真底层能力
项目相关开源资源
项目主页:https://li00147.github.io/SPVC-Project-Page/
开源代码:https://github.com/Li00147/SPVC
仿真渲染存短板,伪影问题制约智能驾驶算法验证
3D 高斯泼溅(3DGS)凭借重建质量高、渲染效率出众的优势,现已成为智能驾驶仿真场景搭建的主流技术。但该技术落地过程中仍存在难以回避的痛点。
一方面,当仿真中车辆行驶轨迹脱离原始采集路线,容易造成道路、建筑、车道线发生结构扭曲、画面模糊等新视角渲染失真问题;另一方面,在场景内插入虚拟车辆等 3D 资产时,经常出现物体外观畸变、前景背景边界错位。
SPVC 四大核心设计,一体化实现驾驶场景视频修复
SPVC 全称为 *Structured and Panoptic Video Fixing for Cross‑Dataset Driving Scene Rendering*,即面向驾驶场景跨数据集的结构化与全景视频渲染修复框架。不同于针对单一缺陷碎片化优化的传统思路,SPVC 确立四大核心设计目标,一套框架覆盖多类修复任务。
结构化修复:引入空间约束,减少无效幻觉生成
将相机位姿、3D 包围框、高精地图作为显式空间条件约束修复流程,限定画面生成逻辑,抑制不符合现实物理规则的随机生成内容。
全景式修复:前景背景一并修正,消除修复盲区
同步处理背景道路、建筑、交通标识的渲染畸变,同时修复新增虚拟车辆带来的外观失真、前后景错位问题,实现全场景伪影统一校正。
视频级修复:利用时序信息,保障视频连贯顺滑
以完整驾驶视频序列作为处理对象,而非独立逐帧修复,借助帧间时序线索抑制画面闪烁,保障动态视角下视频时序一致性。
跨数据集修复:单模型多场景适配,提升通用能力
基于多套公开及自研驾驶数据集开展训练,同一个网络模型可适配不同来源的道路场景,无需为每套数据集单独定制修复模型。
简言之,SPVC 如同智能驾驶仿真场景的 “专业修复引擎”,能够修复视角变化带来的画面模糊、优化虚拟物体接入效果,并且可跨数据集稳定工作。
多基准数据集验证,综合性能超越主流基线
研究团队模拟欠约束 3D 高斯泼溅渲染、前景车辆插入等典型故障,构建大量 “退化‑清晰” 配对训练样本,搭建两阶段可控视频扩散模型完成模型训练。
从场景构建到可靠性保障,夯实智能仿真底层能力
数字仿真是智能驾驶算法迭代验证的关键底座,仿真场景的真实性、稳定性与可控性,直接决定算法仿真测试的参考价值,关系到实车落地安全水平。
SPVC 是长城汽车在智能驾驶仿真方向的前沿探索,标志着其技术布局从 “搭建数字仿真场景”,延伸至 “保障仿真场景的可靠与一致性” 层面。
 京公网安备11010802047045号
