
小鹏汽车:联合北大突破自动驾驶效率瓶颈 技术成果入选 AAAI 2026 顶会
时间:2025-12-29 来源:汽车供应商网 作者:资讯部
【汽车供应商网】人工智能领域国际顶级会议 AAAI 2026 近日公布论文录用结果,在 23,680 份投稿中仅 17.6%(4,167 篇)的录用率下,小鹏汽车与北京大学计算机学院多媒体信息处理全国重点实验室联合完成的论文《FastDriveVLA: Efficient End-to-End Driving via Plug-and-Play Reconstruction-based Token Pruning》成功入选,其提出的全新视觉 Token 剪枝框架为自动驾驶 VLA 模型高效部署提供了创新方案。
随着 AI 大模型技术演进,VLA(视觉 - 语言 - 动作)模型凭借复杂场景理解与动作推理优势,已成为端到端自动驾驶系统的核心技术方向。这类模型会将视觉信息编码为海量视觉 Token,这些 Token 作为模型 "感知世界、做出决策" 的基础,其处理效率直接影响车端部署效果。
传统处理方式存在明显局限:海量视觉 Token 会加重车载计算负荷,降低模型推理效率与决策响应速度。尽管视觉 Token 剪枝是公认的优化路径,但传统方法依赖文本 - 视觉注意力关联或 Token 相似度去重,在动态复杂的驾驶场景中难以精准筛选关键信息,应用效果受限。
小鹏汽车与北大团队针对性提出 FastDriveVLA 框架,构建了自动驾驶 VLA 模型高效剪枝的新范式。
1. 仿人驾驶的剪枝逻辑
框架灵感源自人类驾驶行为 —— 驾驶员会自然聚焦行人、车辆、交通标志等核心前景信息,忽略无关背景。团队据此设计对抗性前景 - 背景重建策略,让模型自动过滤冗余视觉信息,专注于关键驾驶要素,实现 "像人一样开车" 的智能决策。2. 即插即用的轻量化设计
核心组件 ReconPruner 剪枝器具备模块化特性,可在车端推理阶段直接嵌入现有 VLA 模型,无需重新训练整个系统,大幅降低技术落地成本。该剪枝器仅 0.07B 参数量,几乎不增加车载系统负担。
3. 专属数据集支撑训练
团队构建了 nuScenes-FG 大规模数据集,包含 6 个摄像头视角的 24.1 万个图像 - 掩码对,提供丰富的自动驾驶前景分割标注,为模型精准识别关键视觉 Token 奠定数据基础,该数据集也将助力行业相关研究推进。
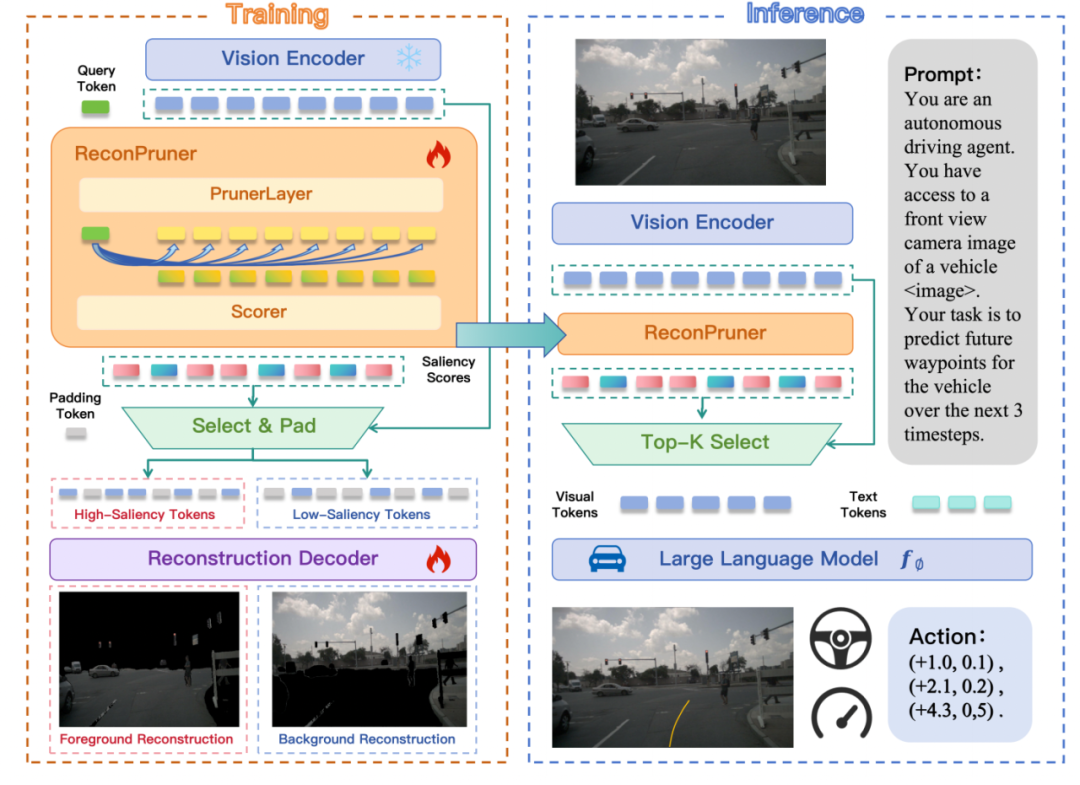
FastDriveVLA 框架
实测表现:性能与效率双突破在 nuScenes 自动驾驶数据集测试中,FastDriveVLA 展现出当前最优(SOTA)性能:
剪枝 25% 时,驾驶性能基本保持稳定,L2 轨迹误差与碰撞率指标甚至优于未剪枝基准模型;
剪枝 50% 时,各项指标仍保持均衡,同时实现效率飞跃;
视觉 Token 从 3249 减少至 812 时,计算量(FLOPs)降低近 7.5 倍,CUDA 预填充时间减少 3.7 倍,解码时间减少 1.3 倍,显著提升车端模型响应速度。
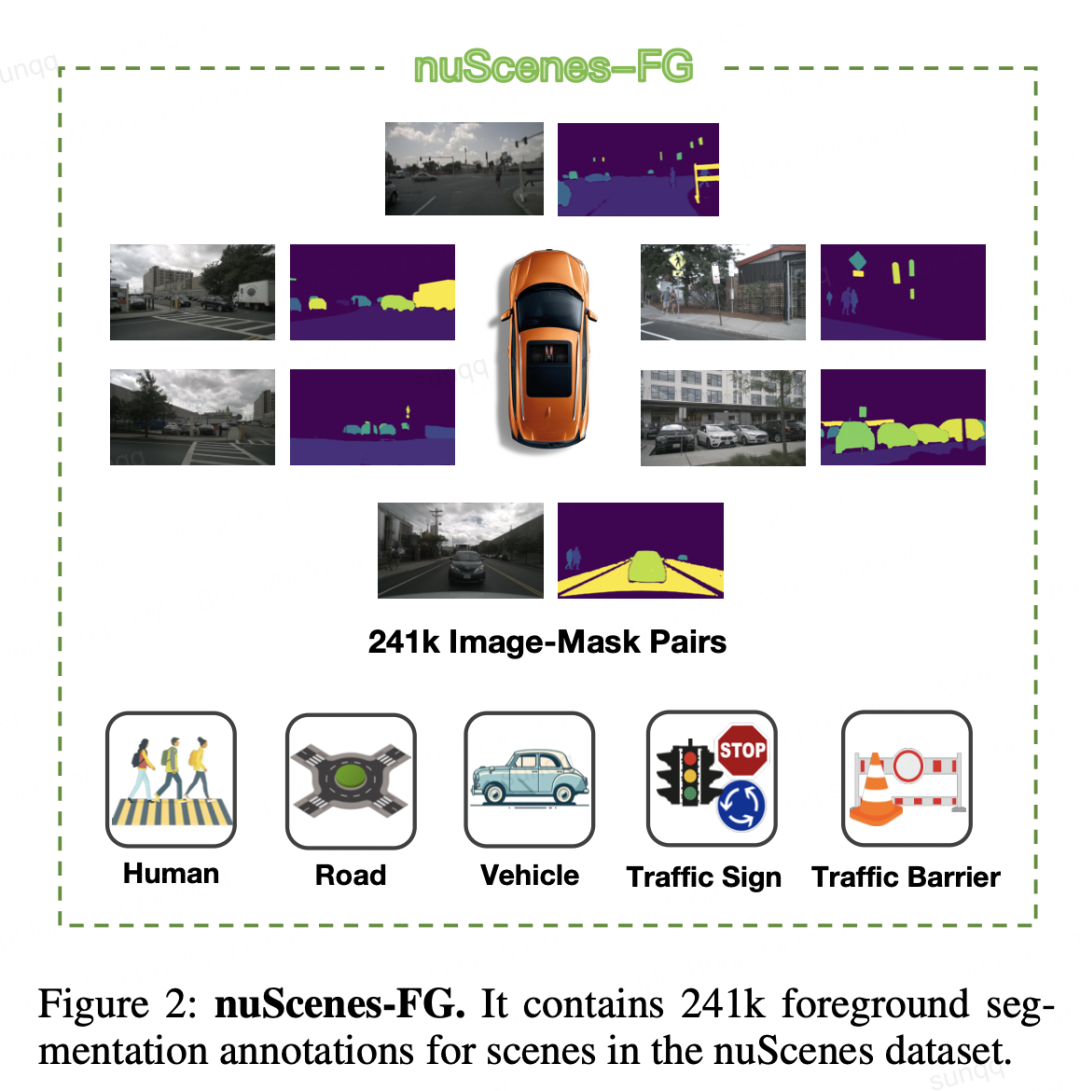
nuScenes-FG。
技术积淀:全栈自研引领行业进阶此次论文入选是小鹏汽车年内第二次登上 AI 领域国际顶会舞台。今年 6 月,小鹏作为唯一中国车企受邀在 CVPR WAD 发表演讲,分享自动驾驶基座模型研发进展;11 月科技日推出第二代 VLA 模型,创新性省略 "语言转译" 环节,实现视觉信号到动作指令的直接生成,颠覆传统「V-L-A」架构。
一系列成果彰显了小鹏汽车从模型架构设计、训练到蒸馏、部署上车的全栈自研能力。未来,小鹏将继续以 L4 级自动驾驶为目标,加大 AI 大模型领域投入,加速物理 AI 大模型落地,为用户提供更安全、高效、舒适的智驾体验。
 京公网安备11010802047045号
