
李克强院士详解:智能网联汽车计算基础平台(CBDES)的核心技术与产业化实践
时间:2024-12-24 来源:国汽智控 作者:管理员
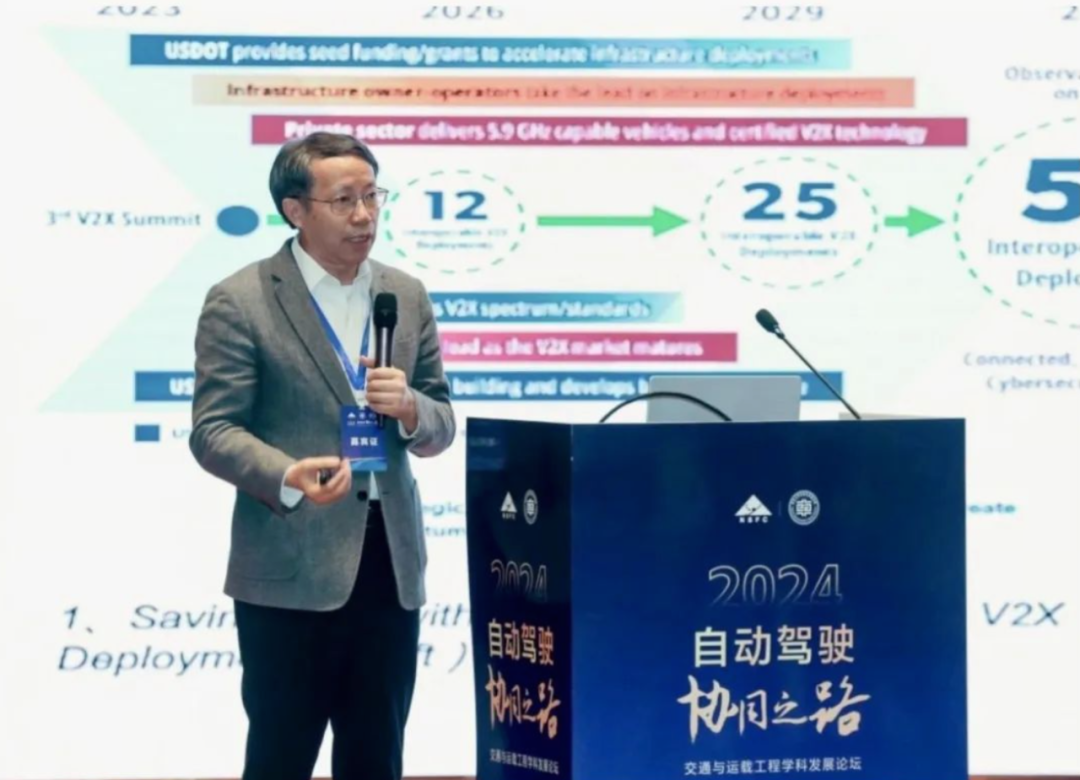
开幕式上,中国工程院院士、清华大学车辆与运载学院教授、国家智能网联汽车创新中心首席科学家李克强,以《智能网联汽车计算基础平台(CBDES)关键技术及产业化应用》为题发表主旨演讲。李克强院士概述了智能网联汽车技术现状与挑战,结合产业新动态与团队研究成果,探讨了计算基础平台的定义、关键技术及产业化路径,并提出了四点高质量发展策略。
智能网联汽车正崛起为新一轮科技革命的标志性产业,成为全球工业强国竞相争夺的战略高地。智能化与网联化的深度融合已成为技术发展的必然趋向,并赢得了全球政府及产业界的广泛共识。在此背景下,我国前瞻性地提出了车路云一体化发展战略,旨在构建一套贴合本土实际的智能网联汽车信息物理系统框架。此框架将智能化技术与网联化应用紧密融合,加速推进云控平台、高精度地图、车载智能终端、计算能力以及信息安全等核心领域的研发进程。其中,计算基础平台作为五大核心平台中的“智慧中枢”,对于智能网联汽车而言至关重要。然而,其发展过程中却面临着“缺芯”与“少魂”的双重困境。尤为紧迫的是,“少魂”问题——即操作系统层面的缺失,已日益成为制约智能网联汽车发展的主要瓶颈。面对自动驾驶应用垂直整合开发模式带来的灵活性不足,以及内核等ICT(信息与通信技术)核心能力的欠缺,产业界迫切需要一个能够支撑自动驾驶应用快速、高效开发的新一代操作系统,该系统应集系统软件与功能软件于一体,以全面满足智能网联汽车的发展需求。
计算基础平台系统定义及关键技术
具体来说,计算基础平台由系统软件与功能软件两大核心部分构成。系统软件层面,涵盖了跨内核驱动技术、虚拟化管理机制以及安全可信的接口设计;而功能软件则包括了应用支撑层、功能中间件以及数据抽象层,其中应用支撑层进一步细分为算法/模型库和基础服务模块。这一架构设计巧妙地融合了软硬件技术,为智能网联汽车的创新与生态化发展奠定了坚实基础。该平台的产品特性显著,表现为双解耦性(即软硬件解耦与应用服务解耦)、高效率、高质量以及生成式特性。这些特性共同提升了平台的灵活性、可靠性和开发效率。
其关键技术包括以下七个方面。
01
计算基础平台算法库
解构与开发技术。
为了满足自动驾驶应用的多样化需求,采用模块化分层解耦设计,自顶向下分析需求、设计函数组件,自底向上构建可复用功能模块,最终重构出适应多场景的算法。模块化开发让我们能用高质量代码预制灵活组件,轻松替换或调整以满足需求变化,显著提高开发效率、灵活性和可维护性。
02
计算基础平台行驶
安全仲裁基础服务。
针对智能网联汽车的安全风险,创新设计了行驶安全仲裁机制,实时评估并动态调整指令,确保车辆安全行驶,提升系统可靠性。同时,构建多场景安全边界体系,让车辆在任何复杂场景下都能稳定运行,从根本上保障行驶安全,为智能驾驶未来发展奠定基础。
03
计算基础平台功能
自适应调度技术。
随着汽车智能化的推进,计算资源共享与任务动态性成为新挑战,尤其在异构计算资源环境下,如何实现高效的任务调度成为关键问题。为此,根据智驾应用中功能模块的逻辑结构,构建了一个多层次模型,该模型以有向无环图为基础,涵盖了计算任务、智驾应用及平台应用系统。通过结合动态时空余量与自适应熵值分析,创新性地提出了任务关键性与紧急性的评估算法,并在此基础上设计了一种动态自适应的调度策略,以有效应对汽车智能化带来的计算挑战。
04
功能软件模块的
解构与重构技术。
将智能驾驶应用细分为数千个可分层复用的功能软件模块,全面覆盖从BEV感知融合、地图定位到决策规划、控制等智能驾驶开发的全链条。通过对不同硬件架构的深入分析,实现了这些模块的平台化整合。制定统一的功能软件接口标准,重新定义应用算法与操作系统之间的关系,使算法模块能够像插件一样灵活扩展。这一重构不仅为后续的端到端开发、AI大模型应用奠定了坚实基础,也为智能驾驶在安全性、实时性和易扩展性等方面的显著提升创造了有利条件。
05
驾驶场景感知真值的
高精度构建算法。
高精度感知真值是自动驾驶数据闭环的核心,但当前构建方法存在两大挑战:单帧激光点云稀疏,难以准确描绘车道线和占用网络;仅依赖视觉图像时,非重叠区域几何重建受限,无法生成真值。为此,我们创新提出动静分离的构建方法,并引入环视2D信息优化BEV模型,有效解决了这些问题。
06
分层解耦的BEV+Transformer
感知训练框架。
环境感知技术为自动驾驶系统赋能,但多车型架构下的系统异构与强耦合限制了其大规模部署。为破解这一难题,我们打造了分层解耦的BEV感知学习框架——Hierarchical BEV。该框架将感知模型拆分为通用功能模块,不仅增强了模型的可解释性,还允许灵活定制自动驾驶感知算法。通过预训练+微调的范式,结合多模块联合学习,构建了一个高泛化能力的感知模型库。
07
基于异构技术的分布式
计算基础平台硬件设计。
智驾系统需应对多样算法需求,而单一芯片难以满足。异构硬件技术通过整合不同计算模式的硬件至同一平台,有效支持各类算法。它利用硬解耦将功能精准分配至相应硬件,并结合模块化设计,将硬件功能封装为标准模块,实现灵活选型与扩展,满足不同产品需求。
计算基础平台产业化应用
计算基础平台已在四个典型场景实现产业化应用。
典型应用1:
乘用车高速自动辅助导航驾驶(NOA)开发。
以7V5R高速NOA应用为实例,我们全面验证了CBDES产品的开发范式闭环。此架构支持实车在线闭环测试与离线环境调试,广泛覆盖高速NOA场景。其支撑功能涵盖主路巡航、车道保持、智能调速、跟车、匝道调速、匝道汇入主路、主路驶出匝道、拨杆变道及目标车道选择等。
典型应用2:
商用车限定道路L3开发。
整体方案围绕计算基础平台与开发系统架构展开设计。依托量产域控制器,实现BRT自动驾驶及场站充电泊车功能,初期聚焦BRT专用线路运营,未来可扩展至城市公交非BRT路线及多车型、多业务(如清扫、接驳)。BRT功能涵盖公交进出站、左转、路口穿梭避让、红绿灯等待、施工避让、右转、行人避让、障碍减速等。
典型应用3:
车云协同的城市预测性巡航控制。
聚焦城市预测性巡航控制,利用车路云协同技术,通过4G/5G网络,云平台向网联车提供超视距感知与预测车速建议,显著提升城市NOA性能。相比人工驾驶,此方案有效缩短通行时间并降低能耗。
典型应用4:
云支持的最后一公里出行。
将激光感知、路径规划等18个模块细化为240个功能组件,并定义标准接口。经过仿真与实车测试,已成功实现云支持的最后一公里出行应用初步示范。
高质量发展建议
针对智能网联汽车计算基础平台的高质量发展,李克强院士提出四点建议。
01
加强基础理论-创新方法-关键技术-
场景应用研究。
针对智能网联汽车的核心计算基础平台,将深化基础理论、创新方法、关键技术及场景应用研究,并联合工业和信息化部、科技部等多部门建立专项推进机制。通过发布实施方案,强化规划指导,汇聚各方资源,协同构建智能计算基础平台的创新生态体系。确立政府引导、市场主导、产学研结合的机制,加速操作系统技术的突破与产业化进程。
02
推动AI应用基地和
数据共享共建共用。
联合汽车、通讯等多领域企业,共筑智能网联汽车的AI算力、算法与数据基石,研发行业共用的自动驾驶大模型,并设立“AI+汽车”融合应用基地,推动AI驱动的计算平台产业化。同时,构建数据共享、融合应用的流通平台,验证多方安全计算等技术,打造可信数据流通环境,支撑计算平台发展。
03
开展核心技术协同攻关,
加强技术应用与产业落地。
围绕CBDES新架构与产品,构建开放协同的智能汽车技术创新体系,聚焦核心技术突破。借助科技项目与基金引导,推动车规级芯片、操作系统、域控制器等关键部件发展。重点探索自主芯片、操作系统与工具链的互驱融合模式,打造高效整体解决方案。
04
推进技术标准体系,
促进产业生态建设。
强化CBDES中国标准体系建设指导,兼容并影响国际标准,以标准引领赋能技术、产业、应用生态,促进跨域协同与产业共生。
国汽智控专注于智能网联汽车计算基础平台及开发系统的研发、市场化落地及生态构建,建立的“平台化硬件-操作系统-应用软件”分层解耦模块化全新开发模式,帮助车企高效定制开发,降低难度和成本,持续推动智能网联汽车中国方案落地。公司自研的计算基础平台及开发系统是用于ADAS/AD系统开发软硬一体的平台化产品,由智能网联汽车操作系统、图形化开发器和计算基础平台硬件三部分组成,支持L0-L4级智能驾驶应用的高效集成和定制化开发,解决在设计开发、集成部署、实车验证阶段的相关技术问题,助力自动驾驶实用化和产业化进程。
 京公网安备11010802047045号
