
南昌大学先进制造学院研究成果:多源干扰下的智能车模型预测纵向运动抗干扰控制
时间:2024-11-28 来源:汽车学会 作者:管理员
一、研究背景
在实际应用场景中,智能车辆面临复杂多变外部环境和自身不确定性因素扰动影响,车辆运动控制模型也往往存在模型失配问题。外部环境的动态扰动以及模型失配现象,将进一步导致控制器的参数设置不再适应当前的运行环境,进而引发速度跟踪性能的下降,甚至可能影响到整个控制系统的稳定性和安全性。因此,如何在复杂多变的外部环境中,有效应对模型失配问题,提升控制器的鲁棒性和适应性,成为高质量智能车辆纵向运动控制的关键。
二、研究内容
1. 车辆纵向运动模型:通过车辆动力学分析,揭示车辆实际加速度与各类作用力之间的复杂关联,建立纵向动力学模型。

图1 单轨车辆模型
2. 控制器设计与稳定性分析:鉴于车辆纵向控制系统固有的强非线性、参数不确定性及多源干扰,采用分层控制架构应对挑战。上层控制器由基于运动学模型的MPC算法和扩张状态观测器组成,下层是以加速度误差为输入的1阶自抗扰控制器组成。
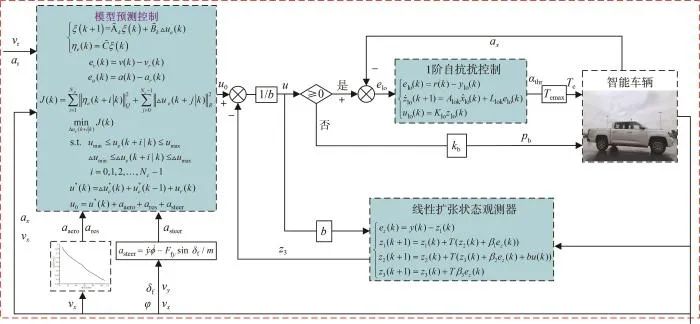
图2 控制器总体架构
3.智能车辆实验平台:为验证所提速度跟踪控制算法的有效性,于某智能车辆上开展实验。该车集成惯性测量单元、摄像头、前向毫米波雷达及四角雷达,控制算法运行于车载微控制单元,利用BOSCH车身电子稳定系统精确执行发动机转矩与制动减速度指令,实验数据通过专业设备采集。

图3 测试车辆及设备
三、研究结果
论文设计了四种典型工况下的实验,以验证所提出的控制器的性能。结果表明,所设计的扩张状态观测器能够实时地估算出系统状态与真实状态之间的误差,估计的总扰动被补偿到论文所提出的控制器中,从而获得良好的跟踪性能。
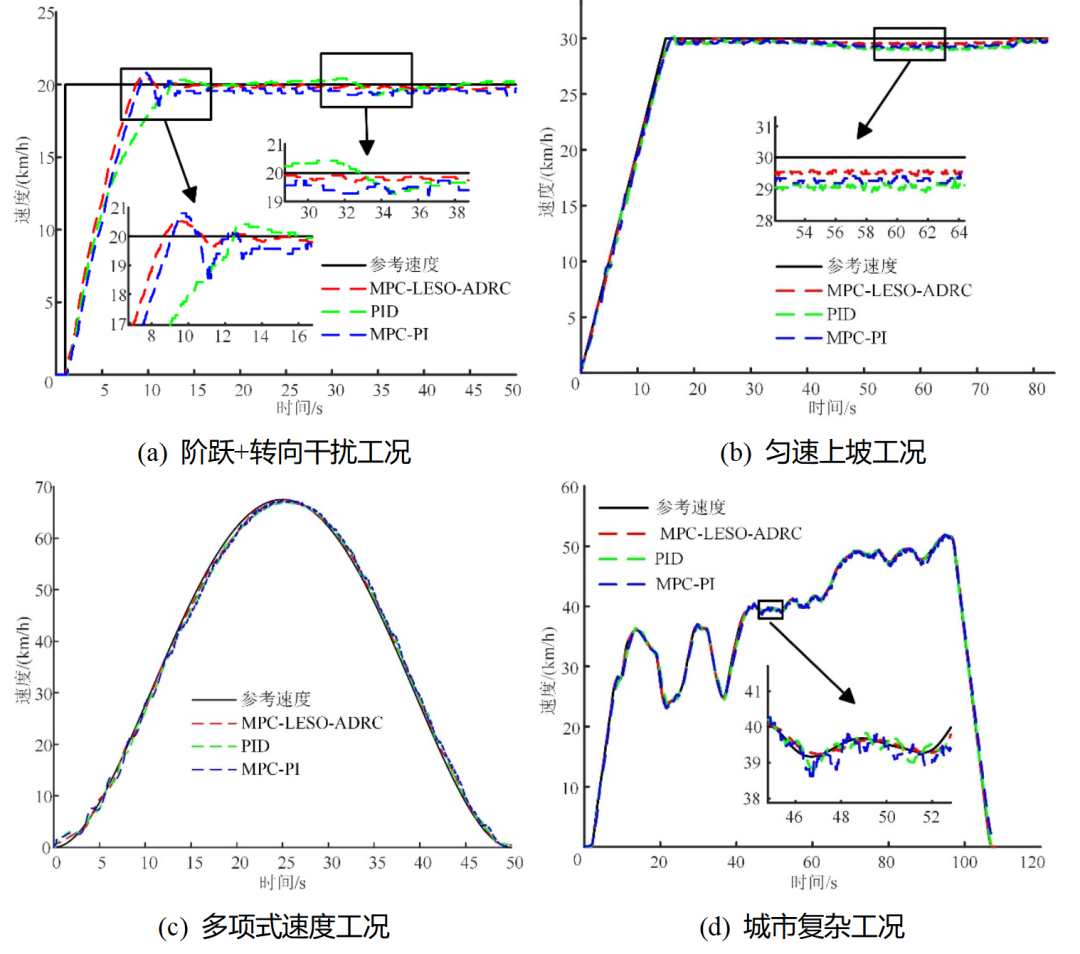
图4 实验结果
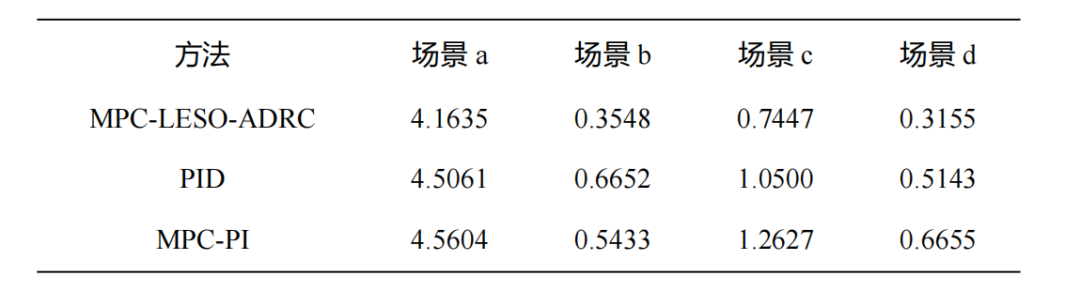
表1 速度均方根误差RMSE(km/h)
四、创新点与意义
论文针对智能车辆纵向运动控制,提出了一种融合多源干扰的纵向速度控制算法。构建车辆纵向运动特性的动力学与二阶运动学模型。设计基于运动学模型的MPC算法计算期望加速度,并借助李雅普诺夫函数验证其稳定性。相较于PID和MPC-PI控制器,论文所提策略展现出更优的瞬态与稳态性能,显著提升了抗干扰能力,具有重要的理论意义和工程应用价值。
 京公网安备11010802047045号
