
江苏大学汽车工程研究院研究成果:基于改进冲突搜索的智能车库多AGV路径规划
时间:2023-12-22 来源:汽车学会 作者:管理员
【汽车供应商网】《汽车工程》2023年第10期发表了江苏大学汽车工程研究院与宝胜系统集成科技有限公司联合研究成果“基于改进冲突搜索的智能车库多AGV路径规划”一文。针对智能车库(RIG)中自主引导车(AGV)的任务执行优先级问题,论文提出了一种基于改进冲突搜索的路径规划模型,为RIG规划多AGV无冲突路径,并通过仿真试验验证了该模型的有效性,可有效提升智能车库存取车效率。
一、研究背景
近年来,基于自主引导车的智能车库成为智能交通与智慧导航领域研究热点。目前,多AGV路径规划常用时间窗、交通规则等方式解决多AGV存在的冲突问题,能够满足小规模AGV系统的无冲突路径规划问题,但是无法满足AGV规模逐渐庞大的智能车库系统;同时现有研究很少考虑到任务分配过程对多AGV路径规划的影响,且提出的冲突解决策略并不适用智能车库环境。
二、研究内容
1. RIG路径规划问题描述:面向RIG的多AGV路径规划可以描述为多智能体路径搜索(MAPF)问题。MAPF的目标就是以最小化AGV运行时间总和(Sum of Costs, SoC)为目标,搜索满足所有AGV的无冲突路径,其目标为寻找最优集合π*使得SoC最小。
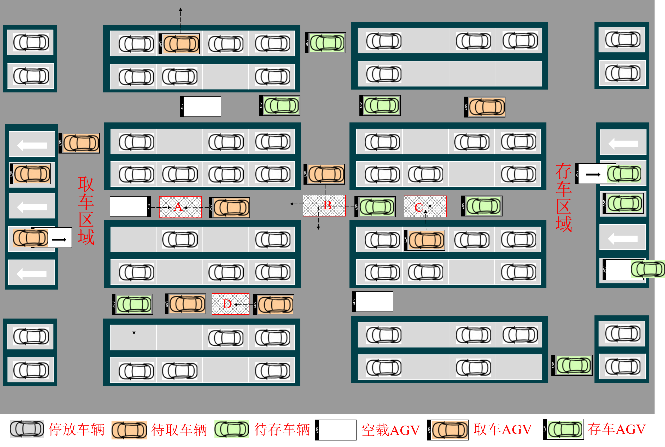
图1 RIG典型场景
2. 构建基于改进冲突搜索的多AGV路径规划模型(iCBS-pri):该改进模型主要由任务分配、单AGV路径规划、多AGV冲突检测与解决三个模块组成,最终生成多AGV无冲突路径集合。
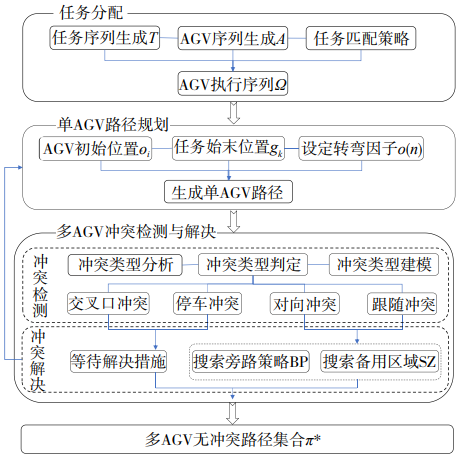
图2 基于改进冲突搜索的多AGV路径规划模型
3. 任务分配模块:根据AGV初始位置和待分配任务的初始位置间距离进行分配,以减少AGV无效运行路径,提升RIG整体运行效率。
4. 单AGV路径规划模块:任务分配模块将任务集中的所有任务分配给AGV集中的AGV后,该模块通过规划无冲突路径导航到指定位置,完成车辆存取任务。
5. 多AGV冲突检测与解决模块:针对AGV路径之间存在冲突问题,该模块设计了冲突检测子模块和冲突解决子模块来消解路径冲突,冲突检测子模块根据RIG实际情况,通过检测参与冲突的AGV运动状态以确定实际冲突类型,冲突解决子模块针对冲突检测子模块检测出的冲突类型,制定基于备用区域和旁路规划的冲突解决策略,以规划多AGV无冲突路线。
三、研究结果
iCBS-pri算法实验验证:iCBS-pri 算法在不同车位占有率的情况下具有较高的任务规划成功率,其在任务规划成功率方面比 iCBS 算法平均提升 11. 3%,算法平均运行时间提升5. 93%,进一步提升了 RIG 存取车效率。

图3 iCBS算法实验结果
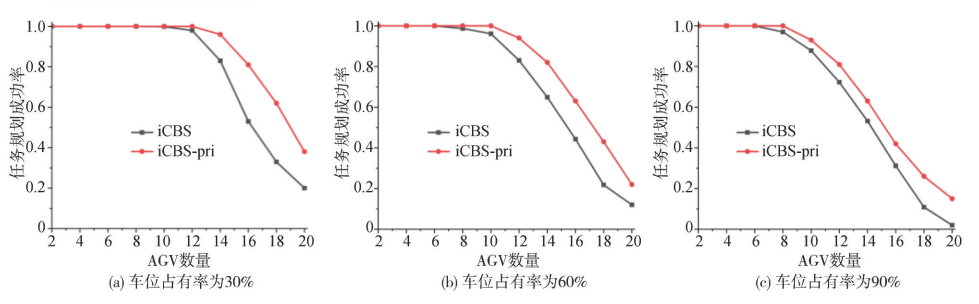
图4 优先级对iCBS算法的影响
 京公网安备11010802047045号
