
专利速递:一种立体视觉深度感知学习的目标检测方法
时间:2023-11-15 来源:中科院 作者:管理员
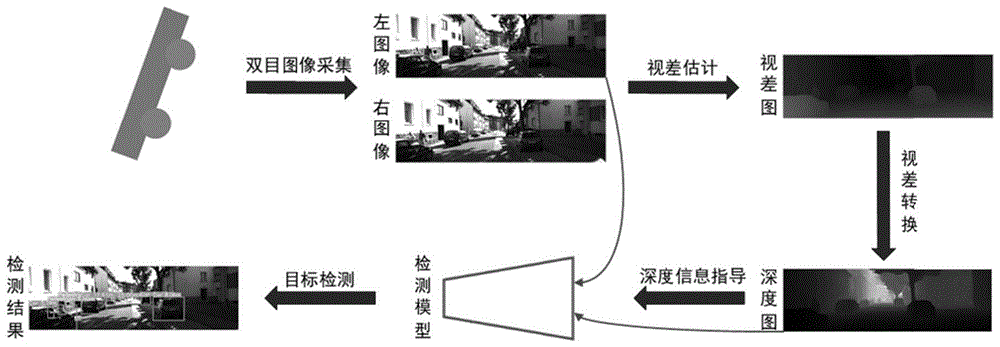
【汽车供应商网】本发明涉及计算机视觉与深度学习技术领域,公开了一种立体视觉深度感知学习的目标检测方法,包括:对双目视觉系统采集到的成对的左图像和右图像进行视差估计,获得视差图;基于双目视觉系统的相机参数和几何关系将视差图转换成深度图;目标检测模型提取并融合左图像的RGB特征和深度图的深度特征,进行目标检测,输出图像中目标的类别、位置以及距离信息;本发明基于双目相机获取深度信息,可靠且方便;本发明基于深度信息来指导目标检测,利用其所反映的物体远近、几何形态,有效提高了目标检测的准确度;本发明可以检测未知障碍物并提高检测模型在复杂环境下的鲁棒性,对于自动驾驶等应用场景有着重要的意义。
概要:
一种立体视觉深度感知学习的目标检测方法
- 申请日:2023-07-07
- 申请号:CN202310835154.1
- 公开(公告)号:CN116883990A
- 公开(公告)日:2023-10-13
-
科技资源标识:
 CSTR:32117.16.20230707.CN202310835154.1
- 申请(专利权)人:中国科学技术大学
- 申请人地址:230026 安徽省合肥市包河区金寨路96号
- 发明人:胡科;聂忠伯;郭泽涛;陈松;康一
 京公网安备11010802047045号
