
聚合智能感知供应链融合趋势及挑战智研会在光谷召开
时间:2025-11-26 来源:汽车供应商网 作者:展会信息部
会议由清华大学车辆与运载学院研究员王贺武主持,武汉东湖高新区科创局、清华大学等政策与学术机构,东风汽车、德赛西威、万集光电、镭神智能等行业龙头企业,以及开普勒机器人、轩辕智驾、诚芯智联等创新力量共 30 余位代表参会,覆盖全产业链关键环节,实现跨界对话与深度交流。
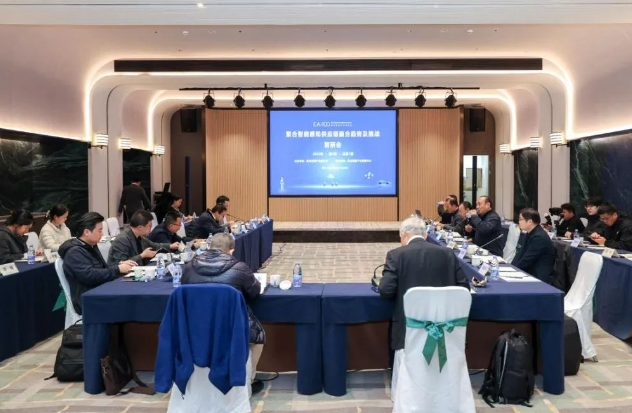
清华大学教授、视觉智能研究中心主任邓志东在会上提出核心观点:智能汽车、具身机器人与低空经济正逐步收敛形成 “聚合智能产业”,供应链的可迁移性与可复用性是实现产业协同发展的关键所在。而人工智能赋能的感知技术作为三大产业的共性基础技术,已率先展现出跨领域支撑的发展态势,成为连接不同产业场景的核心纽带。
从产业发展现状来看,三大领域呈现差异化发展特征:智能汽车凭借成熟的电动汽车与自动驾驶技术,已迈入规模化商用阶段;具身机器人受限于硬件成本与 AI 泛化能力,普及速度相对平缓,预计 5-10 年内逐步实现规模化应用;低空经济(如无人机物流)在政策红利加持下加速崛起,但空域整合、合规运营等问题仍需突破。由于技术迭代节奏、法规支持力度及市场接受度存在差异,三大产业发展不均衡现象较为明显,而感知技术的跨领域融合与复用,成为破解这一难题、推动产业协同升级的重要突破口。
针对当前不同应用场景下感知需求分散、研发成本高企、量产周期过长等行业共性痛点,与会嘉宾达成一致共识:模块化设计与接口标准化是破解市场分散难题的有效路径,更是推动聚合智能感知技术规模化应用的核心基础。
具体实践层面,通过提炼激光雷达、视觉处理模块、核心算法等跨场景共性部件,构建统一的产品化平台,再根据智能汽车、具身机器人、低空装备等不同场景的个性化需求,灵活调整软硬件参数配置,可大幅缩短产品研发周期、降低场景适配成本。同时,嘉宾们建议,由行业组织牵头、头部企业主导,联合产学研用各方力量,共同制定跨场景接口标准、统一测试方法与数据融合协议,从根源上避免重复研发与资源浪费,提升产业整体发展效率。
与会嘉宾普遍认为,跨界协同与生态共建是推动聚合智能感知技术融合发展的关键动力。一方面,应鼓励技术同源复用,将智能汽车领域已成熟的导航定位、动态建图、环境感知等技术,迁移应用至具身机器人与低空经济场景,快速提升相关产业的技术成熟度与泛化能力;另一方面,需打破场景壁垒,避免简单复制汽车供应链的成熟模式,构建适配聚合智能产业的生态新范式。
在生态构建路径上,嘉宾们提出应摒弃 “路径依赖”:先系统梳理智能汽车、具身机器人、低空经济三大领域的共性感知需求,提炼共性技术指标与应用标准,再基于这些共性要素构建平台化体系,确保其具备技术可迁移性、功能可扩展性,最终形成跨领域协同、资源高效复用的产业生态。
技术创新方向上,“AI 定义感知” 成为行业共识。与会专家指出,多模态大模型为感知系统升级提供了全新路径,通过视觉、语言、传感器数据的跨模态对齐与语义理解,可实现从 “单纯感知” 到 “深度认知” 的跨越,大幅提升感知系统的智能化水平。但当前产业落地仍面临安全与成本两大核心挑战,需通过冗余设计、容错机制优化等方式提升系统可靠性,借助规模化量产与供应链协同降低硬件成本,推动技术从实验室走向商业化落地。
清华大学车辆与运载学院研究员王贺武在总结发言中表示,当前聚合智能产业正处于技术跨界融合与应用场景加速拓展的关键阶段,感知供应链的跨领域迁移潜力巨大。随着激光雷达、摄像头、红外感知、4D 成像雷达等核心技术的迭代成熟,以及模块化、标准化的稳步推进,产业成本有望持续下降,应用场景将进一步拓宽。下一步,EAI 100 将持续聚焦聚合智能供应链开展深度研究,搭建产业资源对接平台,推动协同创新与标准共建,助力聚合智能产业突破技术瓶颈、实现规模化发展,为智能网联、机器人、低空经济等新兴产业升级注入强劲动能。


 京公网安备11010802047045号
